การประมวลผลภาพและมัลติมีเดีย
การประมวลผลภาพและมัลติมีเดีย
ทำนายเฟรมวิดีโอจากเฟรมก่อนหน้าได้หรือไม่? การศึกษา MATLAB ด้านการเคลื่อนไหว คุณภาพภาพ และข้อแลกเปลี่ยนในการบีบอัด
งานรายวิชามัลติมีเดีย KMITL
การมีส่วนร่วมของฉัน
ศึกษาการจับคู่บล็อกแบบค้นหาครบและ DCT quantization ผ่านการทดลอง MATLAB และรายงาน คลังไม่ได้ระบุผู้เขียนแต่ละสคริปต์รายบุคคล
ลองเล่น · เวอร์ชันย่อ
ลองดูว่าทำอะไรได้บ้าง
KMITL · 01076566 Multimedia Systems · ปีการศึกษา 2025–26 ภาคเรียน 2
โปรเจกต์นี้ทำอะไร
รายงานตั้งคำถามการเข้ารหัสวิดีโอว่า เฟรมใหม่อธิบายได้มากเพียงใดด้วยการย้ายบล็อก 16×16 จากเฟรมก่อนหน้า เปรียบเทียบการค้นหาจับคู่บล็อกครบทุกตำแหน่งที่ความละเอียดเต็มพิกเซลและครึ่งพิกเซล แล้วทดสอบว่าการแปลงความคลาดเคลื่อนการทำนายที่เล็กลงทำให้สัมประสิทธิ์ DCT เบาบางขึ้นหรือไม่
ภายในโปรเจกต์
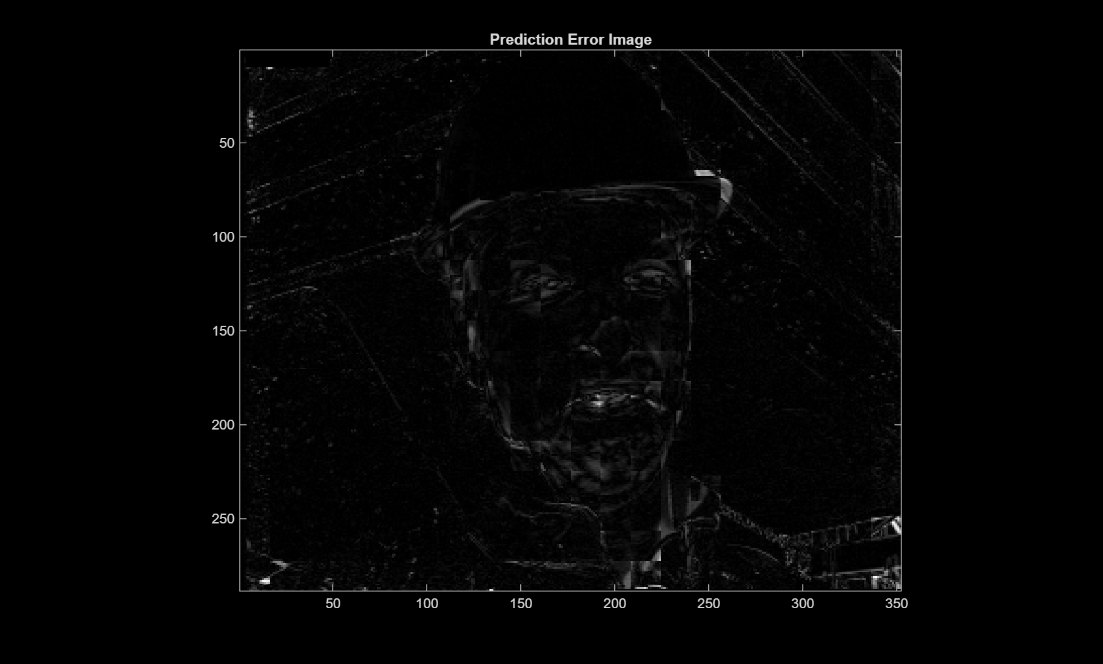
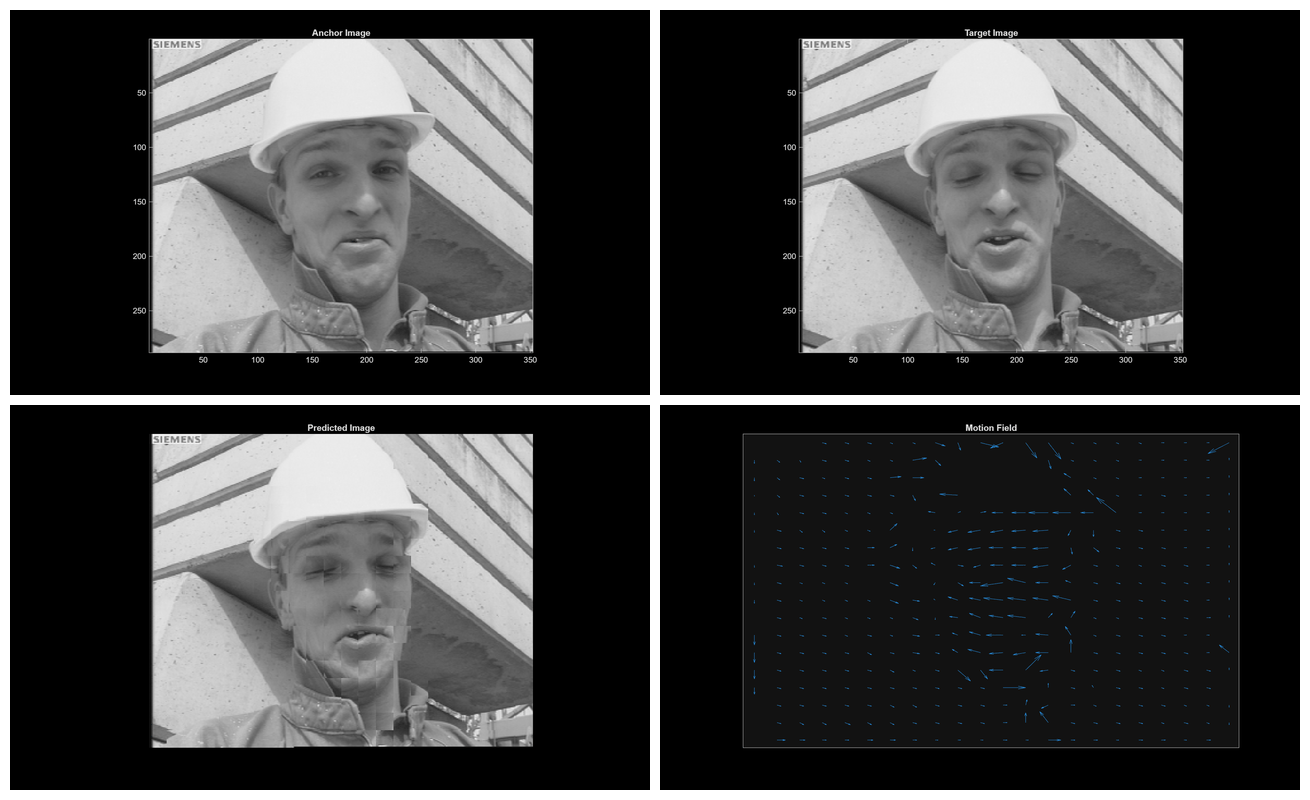
- ใช้คู่เฟรม Foreman เพื่อสร้างเฟรมทำนาย สนามเวกเตอร์การเคลื่อนไหว และภาพความคลาดเคลื่อนการทำนาย
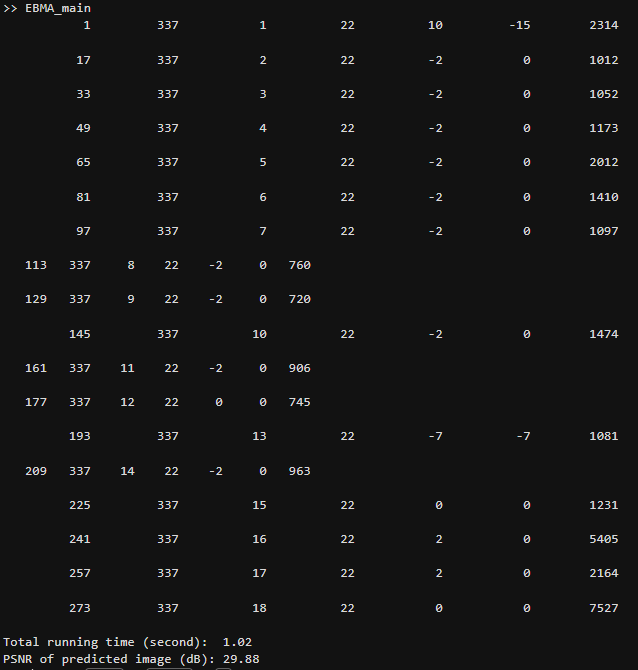
- เปรียบเทียบการค้นหาเต็มพิกเซลและครึ่งพิกเซลในช่วง 16 พิกเซล กับการค้นหาเต็มพิกเซลช่วงแคบ 8 พิกเซล
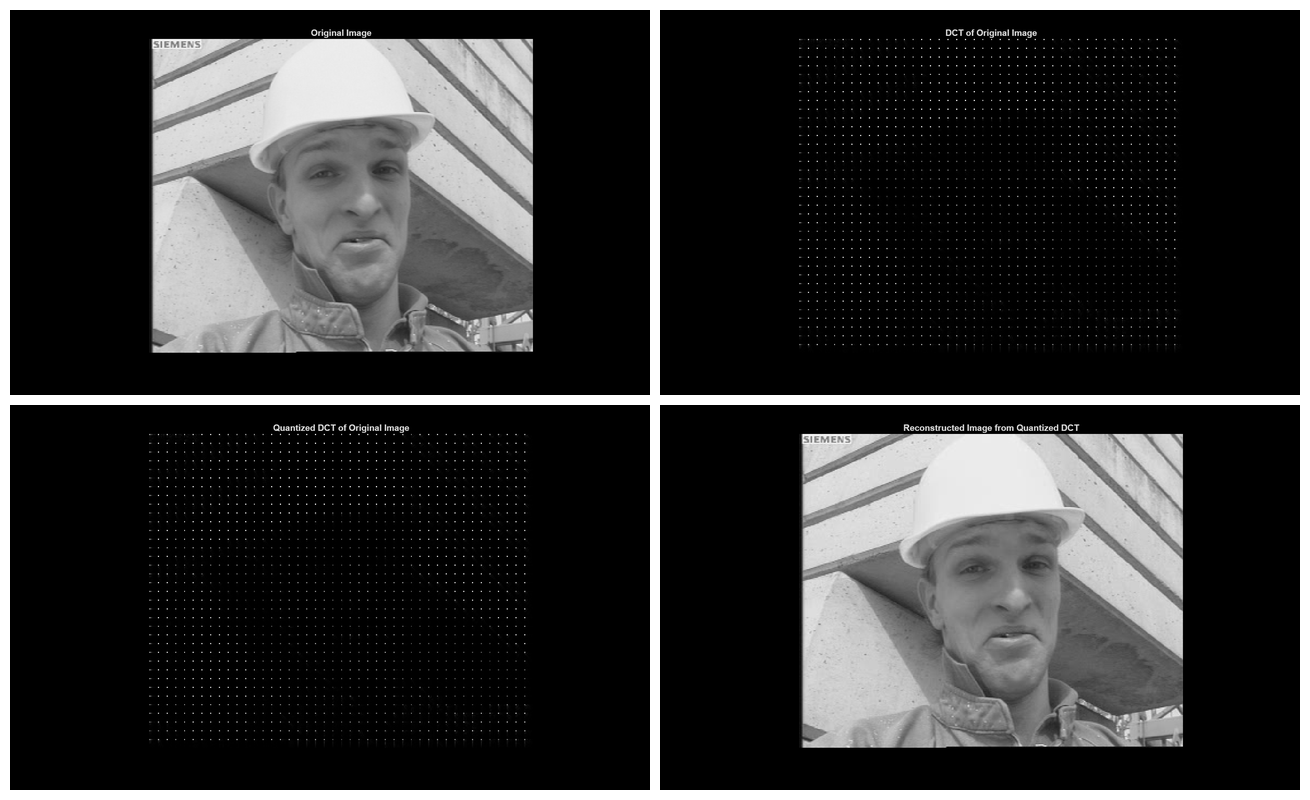
- ใช้ DCT และ quantization กับทั้งภาพเดิมและความคลาดเคลื่อนการทำนายการเคลื่อนไหวที่ Q=8 และ Q=80
ทักษะและประสบการณ์ปฏิบัติ
การทดลองแสดงข้อแลกเปลี่ยนที่มองเห็นได้: การค้นหาการเคลื่อนไหวละเอียดขึ้นให้ PSNR ที่รายงานสูงขึ้นแต่ใช้การคำนวณมากขึ้น ส่วนผลต่างจากการทำนายมีสัมประสิทธิ์ DCT หลัง quantization ที่ไม่เป็นศูนย์น้อยลงในการทดสอบนี้
คำอธิบายและค่าที่วัดมาจากรายงาน Multimedia Systems ของผม ภาพและสคริปต์ MATLAB เก็บในคลัง KMITL ผลนี้เป็นของการทดสอบที่รายงาน ไม่ใช่ benchmark ตัวเข้ารหัสทั่วไป สัดส่วนสัมประสิทธิ์ไม่เป็นศูนย์เป็นตัวแทนความเบาบาง ไม่ใช่ bitrate ที่วัดจริง
บริบทของโปรเจกต์
การทดลองรายวิชาโดยใช้คู่เฟรมวิดีโอ Foreman ไม่ใช่โมเดล AI ที่ฝึกแล้วหรือตัวเข้ารหัสวิดีโอใช้งานจริง ต้องมีสื่อนำเข้าเพื่อรันสคริปต์อีกครั้ง
จากรายงานต้นฉบับ · คู่เฟรม FOREMAN
สิ่งที่พบจากการทดลอง
การจับคู่บล็อก 16×16 เดียวกันแสดงทางเลือก: ค้นหาละเอียดขึ้นเพื่อผลจับคู่ที่ดีขึ้น หรือใช้เวลาคำนวณน้อยลง ค่าต่อไปนี้เป็นผลวัดจากรายงานสำหรับคู่เฟรมนี้
เลื่อนตารางด้านข้างเพื่อดูทุกคอลัมน์ →
| วิธีค้นหา | ช่วงค้นหา | PSNR | เวลา |
|---|---|---|---|
| เต็มพิกเซล | 16 px | 29.88 dB | 1.02 s |
| ครึ่งพิกเซล | 16 px | 30.46 dB | 4.06 s |
| เต็มพิกเซล | 8 px | 29.42 dB | 0.53 s |
การลดช่วงค้นหาเต็มพิกเซลเหลือ 8 พิกเซลทำให้เวลาเกือบลดครึ่งหนึ่ง โดย PSNR ต่ำกว่าการค้นหา 16 พิกเซลอยู่ 0.46 dB ในการทดสอบครั้งนี้
ทำไมจึงทำนายก่อนบีบอัด?
หลังทำนายการเคลื่อนไหว ภาพความคลาดเคลื่อนเก็บสิ่งที่เฟรมก่อนหน้าอธิบายไม่ได้ ในรายงาน การ quantize สัมประสิทธิ์ DCT ของภาพนี้เหลือค่าที่ไม่เป็นศูนย์น้อยกว่าการ quantize ภาพเดิม
| Q | ข้อมูลนำเข้า | PSNR ที่รายงาน | สัมประสิทธิ์ที่ไม่เป็นศูนย์ |
|---|---|---|---|
| 8 | ภาพเดิม | 42.4298 dB | 29.7457% |
| 8 | ความคลาดเคลื่อนการทำนาย | 42.7383 dB | 19.5165% |
| 80 | ภาพเดิม | 29.3846 dB | 4.4350% |
| 80 | ความคลาดเคลื่อนการทำนาย | 33.6007 dB | 0.5445% |
สัดส่วนสัมประสิทธิ์ที่ไม่เป็นศูนย์บ่งชี้ความเบาบาง ไม่ใช่ bitrate ที่วัดจริง Q=80 เบาบางกว่าแต่มี PSNR ที่รายงานต่ำกว่า Q=8 ผลอธิบายการทดลองนี้ ไม่ใช่ benchmark ตัวเข้ารหัสทั่วไป
ภาพและวิดีโอโปรเจกต์