ระบบฝังตัว / ฮาร์ดแวร์
รถทรงรถถังควบคุมด้วยไมโครคอนโทรลเลอร์
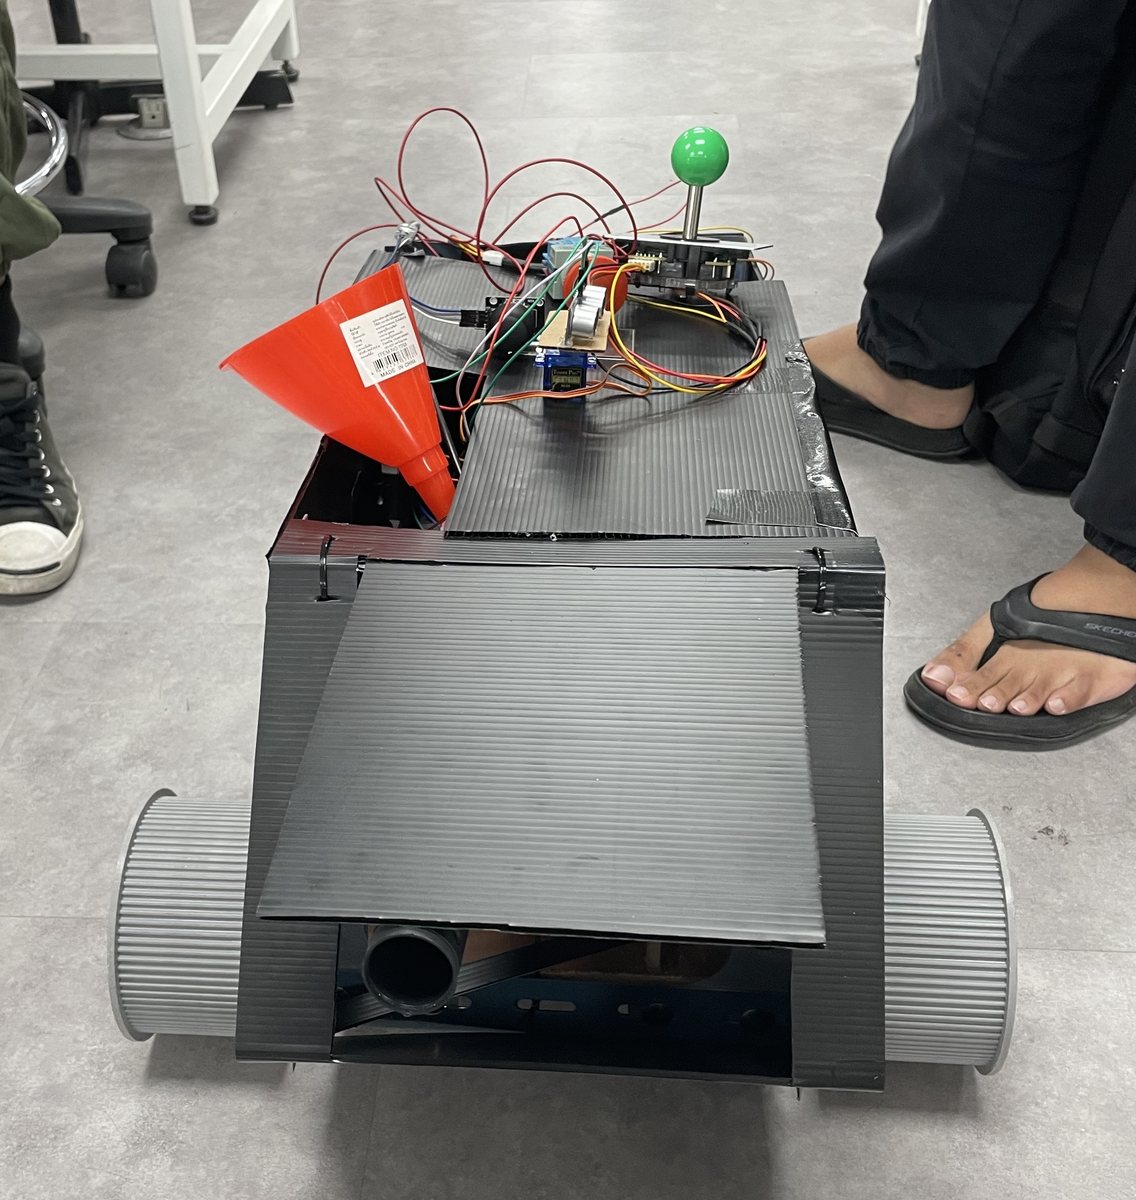
รถรูปแบบรถถังควบคุมผ่านสาย มีล้อขับอิสระ ป้อมหมุนสองแกน และการวัดระยะอัลตราโซนิก
โปรเจกต์ไมโครคอนโทรลเลอร์ KMITL
การมีส่วนร่วมของฉัน
สร้างและบันทึกโปรเจกต์ฮาร์ดแวร์ที่เกี่ยวข้องกับ STM32 คลังสาธารณะไม่ได้ระบุผู้รับผิดชอบแต่ละส่วนรายบุคคล
ลองเล่น · เวอร์ชันย่อ
ลองดูว่าทำอะไรได้บ้าง
KMITL · 01076050 / 01076051 วิชา Microcontroller · ปีการศึกษา 2025–26 ภาคเรียน 1
โปรเจกต์นี้ทำอะไร
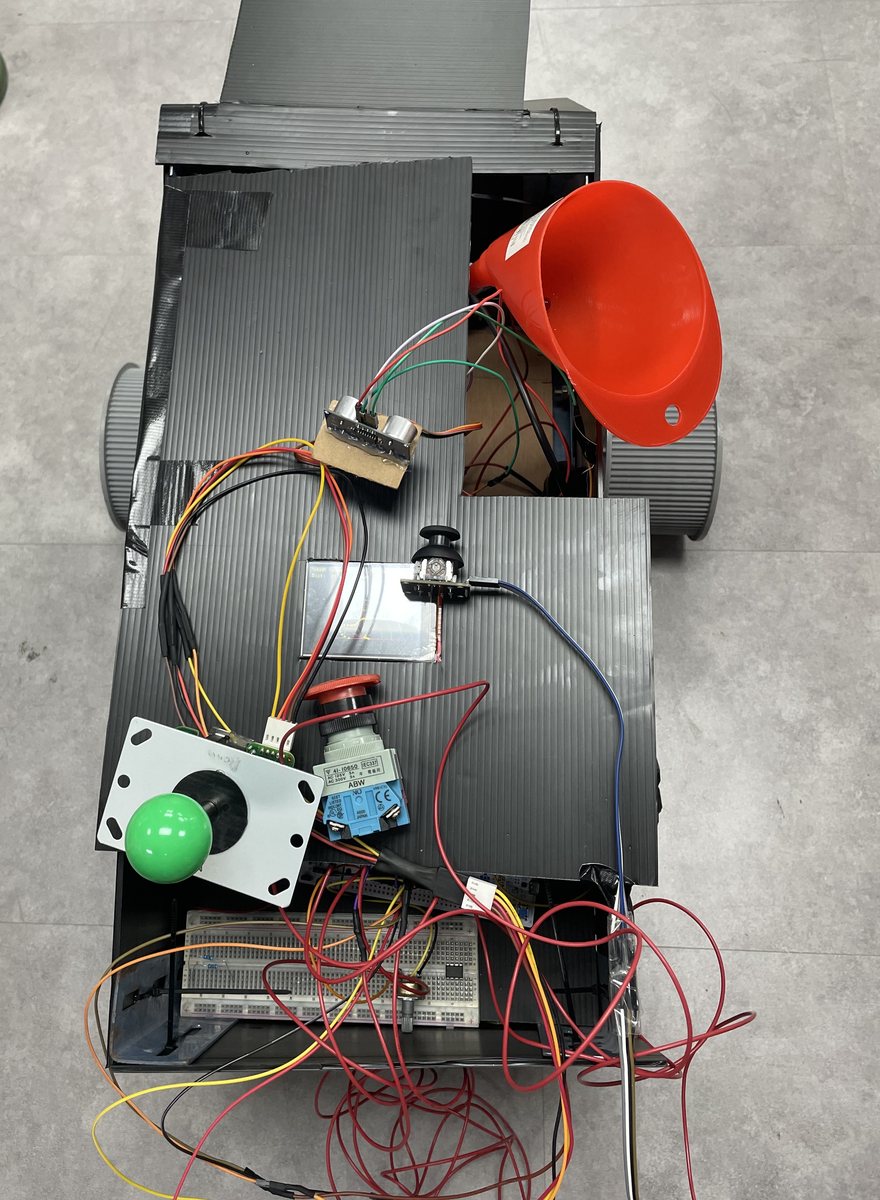
งานฮาร์ดแวร์แบบเปิดที่ใช้โครงรถทรงรถถังควบคุมด้วยไมโครคอนโทรลเลอร์ มอเตอร์ดุมล้ออิสระใช้บังคับทิศทาง ชุดควบคุมแบบมีสายสั่งการขับและเล็ง พร้อมเซนเซอร์อัลตราโซนิกวัดระยะ
ภายในโปรเจกต์
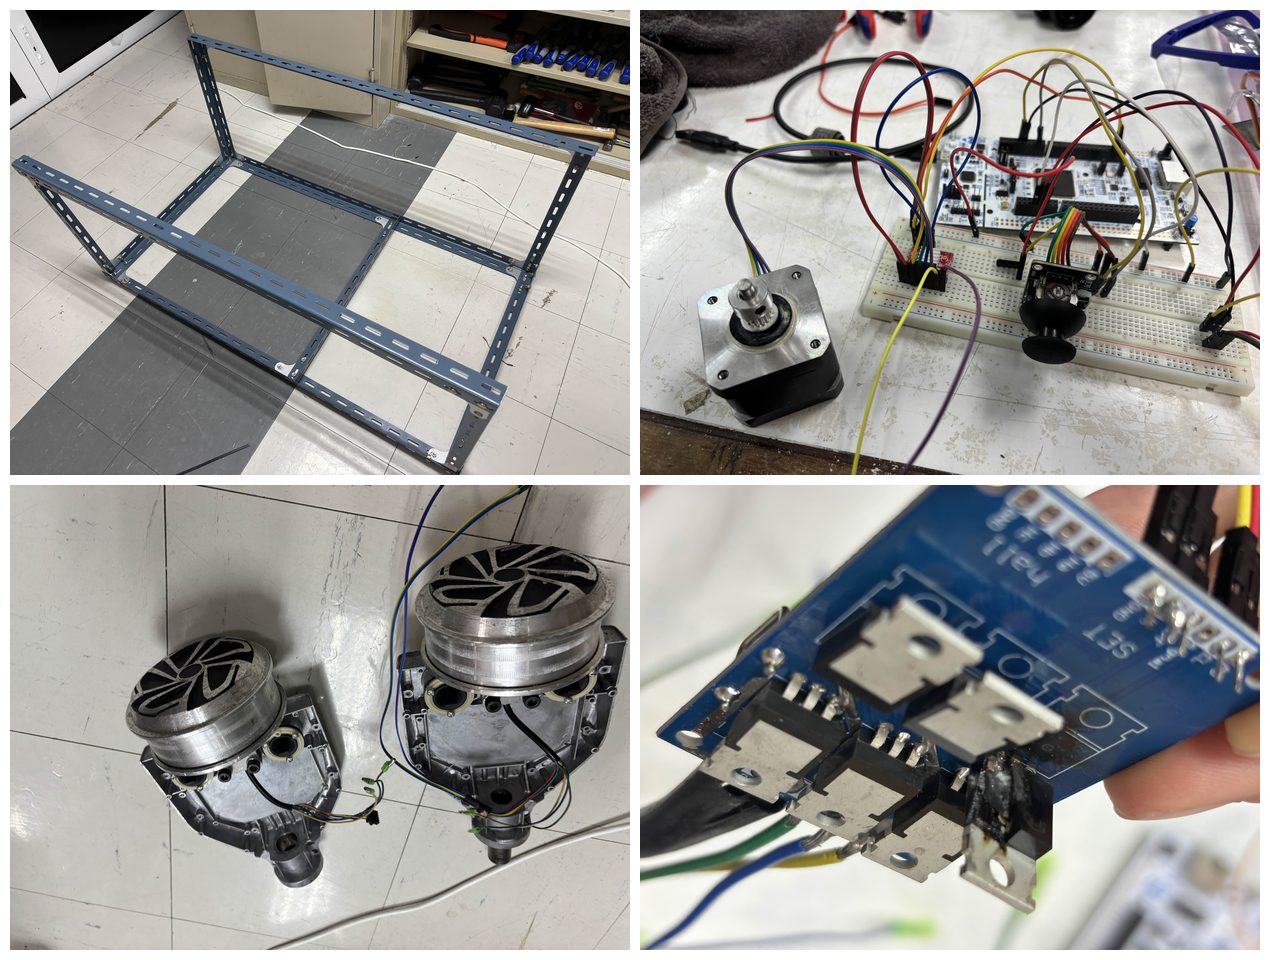
- ประกอบโครงรถ ล้อขับ อิเล็กทรอนิกส์กำลัง และสายควบคุม
- ติดตั้งป้อมหมุนสองแกนและชุดยิงเจลที่ขับด้วยมอเตอร์
- บันทึกรถที่เสร็จแล้วและผังควบคุมด้วยภาพต้นฉบับ
ทักษะและประสบการณ์ปฏิบัติ
ประสบการณ์ลงมือกับ STM32 การควบคุมมอเตอร์ GPIO เซนเซอร์ การเดินสาย และการรวมระบบย่อยเป็นต้นแบบจริง
คลังรายวิชา KMITL มีภาพการสร้างและฮาร์ดแวร์สุดท้ายต้นฉบับ รวมถึงซอร์สแล็บ STM32 แต่ไม่ได้บันทึกเจ้าของงานรายทีม/รายส่วนและการเชื่อมโยงกับเฟิร์มแวร์สุดท้ายเป็นรายบุคคล
บริบทของโปรเจกต์
ต้นแบบรายวิชาแบบเปิดที่ควบคุมผ่านสาย ไม่ใช่รถควบคุมระยะไกล คลังมีภาพฮาร์ดแวร์และซอร์สแล็บ STM32 แต่ยังไม่ได้ยืนยันว่าเฟิร์มแวร์ใดตรงกับโปรเจกต์สุดท้าย
ภาพและวิดีโอโปรเจกต์